Friday, 1 October 2021

ระบบ Tilt Compensation Ep.3 (กล้องฯ Total Station 'สายเอียง')

บทความอ้างอิง;
>> ระบบ Tilt Compensation ในกล้อง Total Station Ep.1 (การทดสอบด้วยตนเอง)
>> ระบบ Tilt Compensation ในกล้อง Total Station Ep.2 ('สายเอียง' แล้วงัย ใครแคร์?)

ย้อนความ:
>> วิธีการปรับตั้งระดับลูกน้ำตาไก่/ฟองกลม-ฟองยาว (หรือแม้แต่ ระดับน้ำแบบ 'เขาควาย' ในยุคของผู้เขียนสมัยยังเป็นนิสิต) ถือเป็นบทเรียนบทแรกๆ ที่ชาวเรา (สายงานสำรวจรังวัด) ต้องได้เรียนรู้ปูพื้นฐานให้ 'เป็น' เพื่อที่จะสามารถปรับตั้งระดับของตัวกล้องสำรวจฯ 'ให้ได้ระดับ' ก่อนที่จะทำการสำรวจรังวัดทุกครั้ง...ขั้นตอนดังกล่าวคือ 'ทักษะพื้นฐาน' ที่สำคัญ ที่จะละเลยเพิกเฉยไปเสียมิได้ และชาวเรา (สายงานสำรวจรังวัด) ต่างก็พากันยึดมั่น ถือมั่น ในแนวทางเช่นนั้น...มาช้านาน

จนกระทั่งเมื่อราวๆ 10 กว่าปีก่อน ผู้เขียนได้พบเห็น 'วิธีการที่แตกต่าง' นั่นคือการตั้งกล้องฯ Total station แบบ 'เอียงๆ' แต่สามารถทำการสำรวจรังวัดได้ตามปกติ ซึ่งวิธีการดังกล่าว มันเป็นวิธีการที่ดู 'แหกกฎ' แหกสิ่งที่ชาวเราเคยเชื่อ เคยยึดถือ และปฎิบัติสืบต่อกันมายาวนาน

มันจะทำการรังวัดได้อย่างไร? เมื่อตัวกล้องฯไม่ได้ระดับ แกนกล้องฯในแนวราบไม่ขนานกับพื้นโลก ซึ่งแน่นอนว่าเมื่อทำการปิดระบบ Tilt:OFF แล้ว ตัวกล้องฯนั้นยังสามารถทำการรังวัดอ่านค่าต่างๆได้ในสภาวะที่ตัวกล้องฯไม่ได้ระดับ แต่ 'ข้อมูลสำรวจฯมันใช้ไม่ได้' และผู้เขียนได้เคยทำการทดลองทำตาม ตรวจสอบดูแล้ว...เหลว

แม้กระทั่ง การใช้วิธีการสำรวจฯแบบ Resection...ตั้งกล้องฯแบบเอียงๆ โดยการปิดระบบ Tilt:OFF แล้วใช้โหมด Resection ที่มีอยู่ในตัวกล้องฯ ทำการส่องเล็งไปยังตำแหน่ง Control Target ต่างๆ และทำการตรวจสอบค่า Error ที่หน้าจอของกล้องฯ ปรากฎว่าดีเยี่ยม?...ป่าวเลย เละเทะยิ่งกว่าเดิม!

อาการหัวเราะขำขัน ออกแนวดูแคลน เกิดขึ้นในหลายวงสนทนาในกลุ่มมิตรสหายนักสำรวจฯ ด้วยว่ามันคือเรื่อง 'มั่วนิ่ม' เรื่องไม่จริง, Fake Act. และเป็นไปไม่ได้ รวมไปถึงการได้นำเอาประเด็นดังกล่าวไปถามผู้รู้ กูรูหลายท่าน ซึ่งก็ได้คำตอบ ออกมาในโทนเสียงเดียวกัน นั่นคือ 'ทำไม่ได้'
การที่ผู้เขียนถูกฉายภาพ 'ซ้ำ' ในเรื่อง 'วิธีการตั้งกล้องฯไม่ได้ระดับ หรือเกิดความเอียง' ในอีก 2-3 เหตุการณ์ แบบต่างกรรมต่างวาระ ได้ 'กระตุก' ต่อมความสงสัย ให้ต้องคิดไตร่ตรองมากยิ่งขึ้น...จนในที่สุด ได้มีชาวต่างชาติท่านหนึ่ง ได้ชี้ 'ทางสว่าง' ให้กับผู้เขียนว่า 'มันเป็นไปได้' และถือเป็นเรื่อง 'ปกติสามัญ' ในงานสำรวจฯด้วยกล้องฯ 3D สแกนเนอร์ ที่สามารถจะทำการตั้งกล้องฯให้ 'ไม่ได้ระดับ' ก็สามารถทำงานได้ โดยเฉพาะอย่างยิ่ง เมื่อมีตัว Control Target Sheet (หรือในรูปทรงต่างๆ) ได้ถูกทำการสำรวจฯ (ในแนวระนาบ) และติดตั้งในพื้นที่สำรวจฯไว้ให้ก่อนแล้ว
ภาพตัวอย่าง ตำแหน่งควบคุมทางราบ-ทางดิ่ง A ถึง F
(ถูกสำรวจรังวัดในแนวระนาบ ปกติ)
โดยอาศัยหลักการ Registration/Transformation ข้อมูลค่าพิกัดจาก 'ระบบหนึ่งไปยังระบบหนึ่ง' รวมไปถึงการสอบเทียบค่า Residual ที่เกิดขึ้นจากกระบวนการ Registration/Transformation ซึ่งกระบวนการดังกล่าว ถือเป็นองค์ความรู้พื้นฐาน (เก่าแก่) อย่างหนึ่งในศาสตร์ด้านงานแผนที่ ที่ว่าด้วยเรื่องการ 'แปลงระบบพิกัด' โดยมีสมการการคำนวณ (นิยม) ในการแปลงค่าระบบพิกัดเหล่านี้ ได้แก่สมการคำนวณของ Helmert และสมการของ Affine
Credited: www.slideserve.com

ภาพตัวอย่าง แสดงสมการคำนวณ การแปลงระบบพิกัด ในระนาบ 2 มิติ
(แสดงการหมุน/Rotate ตำแหน่งแกนราบจาก y ไปที่ y')

ภาพตัวอย่าง แสดงสมการคำนวณการแปลงระบบพิกัด ในระบบ 3 มิติ
(แสดงการหมุน/Rotate และย้าย/Translate จากระบบพิกัดเดิม ไปที่ระบบพิกัดใหม่)
>> สมการ การแปลงระบบพิกัดข้างต้นนั้น ถูกคิดค้นขึ้นมาตั้งแต่เมื่อสมัย 100+ ปีที่แล้ว แต่สามารถพบเห็นได้อย่าง 'ดาษดื่น' ในโปรแกรมประยุกต์สายงานสำรวจฯ และงานแผนที่ทั่วไป ในยุคปัจจุบัน อาทิ สาย CAD, 3D Terrestrial Scanner, Drone/Camera mapping, GIS ฯลฯ ล้วนต่างมีออปชั่นโมดูล Registration/Transformation อยู่ในตัวโปรแกรมฯแล้วทั้งสิ้น แต่ผู้คนส่วนใหญ่มักจะ 'ไม่ค่อยได้ใช้งาน' หรือมองผ่านเลยไป ด้วยอาจจะมองว่า มันคือการแปลงระบบพิกัด จากระบบหนึ่งไปยังอีกระบบหนึ่ง ซึ่งชาวเรา (สายงานสำรวจฯ) 'ส่วนใหญ่' ก็มิได้มีความจำเป็นที่จะต้องทำการ แปลงระบบพิกัดกันบ่อยนัก เนื่องด้วยโครงงานสำรวจฯส่วนใหญ่ในสารขัณฑ์ประเทศชาวเรา มักจะทำการ 'กำหนด' ระบบพิกัดอ้างอิง Local (สมมุติ), Indian-1975 หรือ WGS-84 ที่ต้องใช้สำหรับโครงการสำรวจฯ ไว้แล้วนั่นเอง
* แต่ สายงานการผลิตแผนที่ ด้วยวิธีการทาง Aerial Photogrammetry (และ Drone Mapping ในยุคปัจจุบัน)  รวมไปถึงสายงานทางด้านการสำรวจฯด้วยกล้องฯ 3D Terrestrial Scanner...วิธีการ Registration/Transformation ข้อมูลค่าพิกัด และค่าระดับนั้น ยังเป็นสิ่งจำเป็น ที่จะขาดเสียมิได้
ภาพตัวอย่าง การ Transformation ค่าพิกัด และค่าระดับ
(โปรแกรม Agisoft Metashape)

กล้องฯ Total Station 'สายเอียง'
>> ใน Ep. 2 ผู้เขียนได้กล่าวถึงเหตุการณ์ที่ 1. ลุงฝรั่งตั้งกล้องฯ Total Station แบบเอียงๆ ส่องสำรวจฯงาน Control Survey (งานสำรวจฯที่พม่า) ซึ่ง ณ ช่วงเวลาเหล่านั้น มันคืออะไรที่ 'ไม่รู้ ไม่รู้ ม่ายลู้' จริงๆ ว่าเขาทำได้อย่างไร...จนกระทั่ง ราวๆ 2 ปี ให้หลัง ผู้เขียน (ภายหลังจากเริ่มหูตาสว่าง) จึงได้ถึง 'บางอ้อ' ว่า แท้จริงแล้ว มันคือหลักการ 'พื้นบ้าน' พื้นฐานทางด้านงาน Mapping นี่เอง ที่ถูกนำมาประยุกต์ใช้กับงานสำรวจฯด้วยกล้องฯ Total station
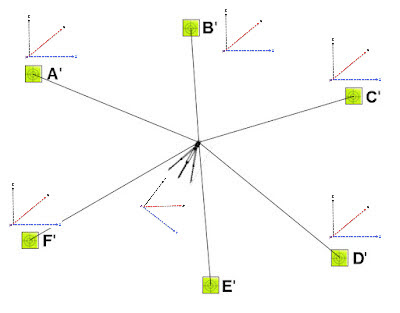
ภาพตัวอย่าง ตำแหน่งควบคุมทางราบ-ทางดิ่ง A' ถึง F' (Known Point)
(ถูกสำรวจฯด้วยกล้องฯ Total station โดยการตั้งแบบเอียงๆ)
Know How;
หลังจากที่ผู้เขียนได้ 'ตื่นรู้' เช่นนั้นแล้ว ผู้เขียนจึงได้ลองทำการทดสอบ โดยการตั้งกล้องฯ Total station ปรับระดับน้ำต่างๆให้ตัวกล้องฯได้ระดับอย่างดี และทำการส่องเล็งอ่านค่าอย่างปราณีต ไปที่ตัวตำแหน่ง Control Target Sheet รอบๆตัวกล้องฯ จนครบทุกตำแหน่ง ซึ่งข้อมูลสำรวจฯที่ได้คือ ชุดข้อมูล P,E,N,Z (แนวระนาบ)

หลังจากนั้น ทำการปรับตั้งขากล้องฯให้ต่ำลง 1 ข้าง (ประมาณ 5-10 ซม.) โดยที่ตัวกล้องฯยังสามารถตั้งอยู่ได้ในสภาวะเอียงๆ แต่ให้มีความหนาแน่นมั่นคง และแน่นอนว่า ระดับน้ำฟองกลม/ฟองยาว ที่ตัวกล้องฯจะอยู่ในสภาวะ 'Out' เนื่องจากตัวกล้องฯไม่ได้ระดับ ให้ทำการปิดระบบ Tilt:OFF เพื่อที่ว่าตัวกล้องฯจะยังสามารถทำการอ่านค่าต่างๆต่อไปได้ จากนั้นจึงทำการส่องเล็งอ่านค่าอย่างปราณีต ไปที่ตัวตำแหน่ง Control Target Sheet รอบๆตัวกล้องฯอีกครั้ง จนครบทุกตำแหน่ง ซึ่งข้อมูลสำรวจฯที่ได้คือ ชุดข้อมูล P',E',N',Z' (เอียง)
ภาพแสดง กล้องฯโททอล สเตชั่น South N4 'ไม่ได้ระดับ'
(ในงานสำรวจรังวัด ที่บังคับ Tolerance +/- 2 mm.)
ข้อมูลสำรวจฯที่ได้ทั้ง 2 ชุด ถูกนำมาประมวลผลร่วมกันด้วยโปรแกรม SEVENPAR ซึ่งเป็นโปรแกรมประยุกต์ที่ใช้สำหรับการ 'แปลง' ระบบพิกัดโดยเฉพาะ (ไม่ใช่ออปชั่น Transformation ที่แอบซ่อน อยู่ในโปรแกรมประยุกต์อื่นๆ)...ผลลัพธ์ที่ได้จากการแปลงข้อมูลสำรวจฯในสภาพที่ 'เอียง' ให้กลับมาเป็นข้อมูลสำรวจฯที่อยู่ในแนวระดับ (ระนาบ) โดยโปรแกรมประยุกต์ดังกล่าวนั้น ผลปรากฎว่า 'ดีเยี่ยม' โดยมีค่า Residual รวมเพียง 0.001 ม.
ภาพตัวอย่าง โปรแกม SEVENPAR 
ผู้เขียนได้ทำการทดสอบเพิ่มเติม อีกหลายต่อหลายครั้ง โดยใช้โปรแกรมประยุกต์อื่นๆ ที่มีออปชั่น Transformation มาช่วยในการตรวจสอบคู่ขนาน อาทิ Carlson Survey, LisCAD, TransLT, Stonex Cube Manager, 12D ฯลฯ ซึ่งต่างได้ผลลัพธ์ที่ใกล้เคียงกัน อย่างไม่มีนัยยะ
ภาพตัวอย่าง หน้าต่าง Transformation ด้วยโปรแกรม 12D 

สุดท้าย แต่ไม่ท้ายสุด...
>> ทุกวันนี้ ผู้เขียนได้กลับกลายเป็นลุงฝรั่งคนนั้น (โดยพฤตินัยวิธีการสำรวจฯ) ที่ไม่ได้ 'ยึดติด' ต่อการตั้งกล้องฯ ไม่ว่าจะอยู่ในสภาวะได้ระดับ หรือไม่ได้ระดับ เพียงแต่ขอให้ตัวกล้องฯมีความมั่นคงหนาแน่น กล้องฯไม่ล้มเป็นใช้ได้

หลุดพ้นจากพันธนาการทางกรอบความคิด ความเชื่อ ที่ได้เคยยึดถือมาตลอด

แต่นั่น...ก็นำมาซึ่ง 'เสียงหัวเราะ' ขบขัน คำพูดดูแคลนต่างๆ เท่าที่ผู้เขียนแอบได้ยิน และสังเกตเห็นจากบุคคลรอบข้าง แต่ก็นั่นล่ะ...ตัวผู้เขียน ในยุคอดีตก็เคยเป็นดั่งเขาเหล่านั้น...

ปัจฉิมลิขิต
1. ย้อนนึกถึง คำพูดของลุงฝรั่งที่เคยพูดกับผู้เขียนว่า 'พะแคปเปอะโอเมก' (สำเนียงอังกฤษแบบห้วนๆ) พร้อมกับทำมือชี้เด่ๆ ซึ่งแท้จริงแล้ว ลุงฝรั่งแกต้องการจะชี้แนะถึงวิธีการสำรวจฯ โดยการใช้ 'แกนแต่ละแกน' ในการ Transformation ค่าพิกัด และค่าระดับนั่นเอง...แต่ผู้เขียนดันมีตา แต่หามีแววไม่ แถมยังมี Listening skill บ้านๆ หาได้สำเหนียกไม่...สภาพพพ
2. วิธีการสำรวจฯด้วยกระบวนการ Transformation ข้างต้น 'ไม่เหมาะสม' กับงานสำรวจรังวัดที่ต้องการทราบค่าพิกัด และค่าระดับจริง แบบ Realtime หน้างาน อาทิ งาน Setting Out/Staking 

3. ไม่แนะนำให้มีการ 'เลียนแบบ' หรือทำตามขั้นตอนต่างๆข้างต้น ในกรณีที่ยัง 'ขาดความเข้าใจ' ในประเด็นเรื่อง 'การแปลงระบบพิกัด'

4. วิธีการสำรวจฯด้วยกล้องฯ Total Station 'สายเอียง' ข้างต้น ถือเป็นเทคนิควิธีการสำรวจฯที่ 'Basic' สำหรับนักสำรวจรังวัดชาวต่างชาติ (Expat Surveyor) ที่เข้ามาทำงานสำรวจฯในเขตท่าเรือแหลมฉบัง, เขตอุตสาหกรรมฯมาบตาพุต หรือในสายงานสำรวจฯ Oil & Gas...บางคนกล่าวว่า คนพวกนี้ชอบ 'โชว์เหนือ'

5. ผู้เขียนได้มีโอกาส อธิบายวิธีการสำรวจฯข้างต้น ให้กับเหล่ามิตรสหายในสายงานสำรวจฯ ในหลายวาระโอกาสให้หลัง (แม้กระทั่งในกลุ่มไลน์)...บางคนบอกว่ามัน 'ลึกล้ำ' เกินไป 'เข้าไม่ถึง' หรือบ้างก็บอกว่า 'แล้วจะตั้งให้เอียงทำไม ตั้งกล้องฯให้ได้ระดับแบบชาวบ้านชาวช่อง ไม่ได้หรืองัย'

มีงานสำรวจฯบางประเภท ที่อยากจะตั้งกล้องฯให้ได้ระดับ...แต่ความได้ระดับ กลับกลายเป็นของที่ 'หายาก'

'ไปให้สุด' แล้วหยุดที่กล้องฯ Total Station 'สาย Offshore' (ล้ำลึก เกินจินตนาการ)
ขยับขึ้น-ลงก็มา เอียงซ้าย-เอียงขวาก็มี ตามสภาพคลื่นทะเล
Ep.4 Coming Soon

Thursday, 23 September 2021

ระบบ Tilt Compensation ในกล้อง Total Station Ep.2 ('สายเอียง' แล้วงัย ใครแคร์?)

บทความอ้างอิง;  
ตั้งกล้องฯเอียงๆ แล้วงัย ใครแคร์?
>> ขออนุญาติแชร์ประสบการณ์ส่วนตัวในอดีต ที่เกี่ยวข้องกับประเด็นเรื่อง 'การตั้งกล้องฯ แบบเอียงๆ' ซึ่งเรื่องราว และประสบการณ์ดังกล่าว ได้กลายมาเป็นชนวนเหตุสำคัญ ที่ทำให้ผู้เขียนซึ่งมีความเชื่อมั่น ถือมั่นอยู่ในสายงานสำรวจฯแบบ 'อนุรักษ์นิยม' (วิถีดั้งเดิม) มาโดยตลอด ต้องได้หันกลับมาทบทวนแนวคิด ทัศนคติ ปรับเปลี่ยนความเชื่อบางอย่าง และได้เปิดรับองค์ความรู้ใหม่ๆเข้ามา ซึ่งผู้เขียนได้ค้นพบในเวลาต่อมาว่า...ยังมีสิ่งที่ผู้เขียนต้องขวนขวายเรียนรู้เพิ่มขึ้น 'อีกมาก' ในสายงานสำรวจฯและงานแผนที่...ที่จริงๆแล้ว มันกำลังถูกพัฒนาต่อเนื่อง 'อย่างไม่หยุดยั้ง'
เรื่องราวปฐมบท เกิดขึ้นในราวๆปี พ.ศ. 2551...ณ ไซต์งานสำรวจฯแห่งหนึ่ง ในนครย่างกุ้ง ประเทศพม่า (เมียนมาร์) ในเวลาช่วงบ่ายๆ จำได้ว่ามีชายชาวฝรั่งค่อนข้างมีอายุ เดินสะพายกล้องฯโททอล สเตชั่น ยี่ห้อ Leica  ซีรี่ TPS-1200 โผล่เข้ามาในไซต์งาน และกวักมือเรียกผู้เขียนซึ่งกำลังสาละวนกับการตอกหมุดฯ พร้อมกับร้องขอยืมขากล้องฯ (Tripod) และให้ช่วยชี้บอกตำแหน่งของแผ่น Control Target Sheet ที่ถูกแปะติดกับฝาผนัง ประมาณ 10+ ตำแหน่ง รายล้อมอยู่ทั่วบริเวณไซต์งาน และเมื่อทราบตำแหน่งแห่งที่ดีแล้ว ชายฝรั่งทำการกางขากล้องฯ (Tripod) ออกแบบลวกๆ ขาเอียงๆ แล้วเอาตัวกล้องฯขึ้นมาตั้ง หมุนสกรูล๊อคฐานกล้องฯ 'แต่ไม่ทำการปรับตัวกล้องฯให้อยู่ในระดับ' กดปุ่มนั่น นู่น นี่ แล้วส่องเล็งไปยังตำแหน่งของแผ่น Control Target Sheet กดปุ่มอ่านค่า เมื่อส่องเล็งอ่านค่าครบทุกตำแหน่งแล้ว เก็บกล้องฯ แล้วกลับออกไป ทิ้งให้ผู้เขียนยืนงงเป็นไก่ตาฟาง อยู่คนเดียว "อิหยังวะ??" "เขาทำอะไรของเขาเนี่ย มั่วนิ่มนี่หว่า" "เป็นเซอร์เวย์หรือป่าว ตั้งกล้องฯก็ไม่เป็น"...จบข่าว ณ วันนั้น 'ไม่มีคำตอบจากย่างกุ้ง' 

เช้าวันถัดมา ฝรั่งคนเดิมโผล่เข้ามาแจมใน Tool Box Talk ของทีมเซอร์เวย์ พร้อมกับบอกผู้เขียนว่า;

ฝรั่ง: "Your survey control was perfect. The total RMS was just 1 mm"...งานตำแหน่งควบคุมถูกต้องดีเยี่ยม ผลรวมคลาดเคลื่อนมีเพียง 1 มม.

ผู้เขียน: "How did you know it 's correct? I saw you setup the tripod wasn't properly levelled"....รู้ได้ยังงัยว่ามันถูก ผมเห็นคุณยังตั้งกล้องสำรวจฯไม่ได้ระดับ เลยด้วยซ้ำ

ฝรั่ง: "Phikappaomega"....(ออกเสียงประมาณว่า 'พะแคปเปอะโอเมก') พร้อมกับทำมือ ตามภาพด้านล่าง แล้วตบไหล่ผู้เขียนเบาๆ พร้อมกับเดินจากไป
ผู้เขียน: "พูดอิหยังวะ?" เขาด่าเราในภาษาของเขาหรือป่าววะ แถมยกนิ้วให้ด้วย (มีนิ้วกลาง ตั้งเด่)

>> ผู้เขียนมาทราบทีหลังว่าฝรั่งคนดังกล่าว คือ Survey Auditor มาจากบริษัทที่ปรึกษาของโครงการฯ เข้ามาตรวจสอบความถูกต้องของงาน Control Survey ในไซต์งาน...และเมื่อผู้เขียนกลับมาถึงบ้านเมืองสารขัณฑ์ชาวเรา ผู้เขียนยกเอาเรื่องราวดังกล่าว ขึ้นมาเล่าสู่กันฟังในหลายๆวงสนทนาของเหล่าสหายนักสำรวจฯ ต่างกรรมต่างวาระ ซึ่งบรรดาเพื่อนพ้องน้องพี่ ต่างพากันหัวเราะ และบางคนบอกว่า 'มันมั่ว' บางคนก็ว่า ทำเนียนว่าเป็น Surveyor ของ บ.คอนเซาท์มาตรวจงาน แค่ตั้งกล้องฯยังตั้งไม่เป็น...ผู้เขียนก็ 'เออออห่อหมก' ไปกับเขาด้วย 'น่าจะมั่วนิ่ม ทำมาทักทาย ทำมาคุยดี ทำมาตีเนียน นั่นแน้'

จำได้ว่าในช่วงปีเดียวกัน ในไซต์งานท่าเรือแหลมฉบัง ผู้เขียนได้มีโอกาสเข้าไปดูงานก่อสร้าง/สำรวจฯแท่นเจาะ (Platform) ที่ถูกยกชิ้นส่วนไปตั้งอยู่บนเรือ Barge (เรือโป๊ะขนาดใหญ่) เห็นฝรั่ง 2 คน กำลังใช้กล้องฯ Total station ส่องสำรวจฯอ่านค่าต่างๆของชิ้นส่วนแท่นเจาะ ในขณะที่คลื่นทะเลมีกำลังแรงพอสมควร สังเกตได้จากตัวเรือมีการสั่นไหวตามแรงคลื่นที่เข้ามากระทบ แต่ฝรั่ง 2 คนนั้นก็ยังทำการสำรวจฯแบบชิวๆ ผู้เขียนจึงเดินเข้าไปดูใกล้ๆ แล้วก็อดถามไม่ได้ว่า;

ผู้เขียน: "Is your gun working Ok in this condition? Strong wind and high wave?"...กล้องสำรวจฯของคุณทำงานได้ดีอยู่หรือ? ในสภาพที่มีทั้งคลื่น ทั้งลมแรงเช่นนี้

ฝรั่งคนกล้องฯ: "Yes, no problem"...ได้สิ ไม่มีปัญหา

ผู้เขียน: "Your gun is levelled while you are working?"...กล้องสำรวจฯของคุณได้ระดับหรืองัย? ในขณะที่คุณกำลังส่องเล็ง (แผ่นพื้นเรือมีการขยับ)

ฝรั่งคนกล้องฯ: "No, it can't level while the barge is moving like this and it doesn't matter I DON'T CARE"...ไม่หรอก มันจะได้ระดับได้ยังงัยในเมื่อพื้นเรือขยับโคลงเคลงอยู่อย่างนี้ และฉันก็ไม่แคร์ด้วย

ผู้เขียน: ฟังเสียงแล้วดูเหมือนเราไปยุ่งวุ่นวาย กับงานสำรวจฯของเขา จึงปลีกตัวออกมา
>> ผู้เขียนทราบดีว่า ฝรั่ง 2 คนนี้ มาจากบริษัทสำรวจฯ 'บิ๊กเนม' ในยุโรป และเขาคงจะ 'ไม่มั่วนิ่ม' แน่ๆ แต่...เขาใช้วิธีการสำรวจฯแบบไหนถึงทำงานได้ในสภาวะที่ 'ลูกน้ำฟองกลม/ฟองยาว' ขยับตัวไปมา กลิ้งเป็นลูกขนุน อยู่เช่นนั้น...เริ่มรู้สึก ตะหงิดๆ

ในกาลต่อมาไม่นานนัก ผู้เขียนได้มีโอกาสทำการทดสอบการอ่านกล้องฯ ในสภาวะการณ์ที่คล้ายคลึงกับฝรั่ง 2 คนข้างต้น ตั้งแต่งานขยายหมุดฯ Control จากบนฝั่งไปที่พื้นเรือ Barge และทำการตั้งกล้องฯบนพื้นเรือ จากนั้น BS กลับมาที่ฝั่ง (ตอนคลื่นลมสงบบางช่วง) โดยระบบการชดเชยการเอียงของกล้องฯต้องถูก 'ปิด' เอาไว้ เพราะว่าถ้าเปิด ON เอาไว้ ตัวกล้องฯมันจะแสดงตัวอักษร OVER ที่หน้าจอแสดงผล และตัวกล้องฯจะทำงานอ่านค่าใดๆ 'ไม่ได้' เพราะว่าตัวกล้องฯไม่ได้ระดับ (เกินขีดจำกัด ย่านการชดเชย) และด้วยระบบ Tilt XY:OFF ตัวกล้องฯจึงสามารถทำการส่องอ่านค่าไปยังตำแหน่ง Know Point ทราบค่าต่างๆ ที่อยู่บนฝั่งในช่วงที่คลื่นลมสงบบางช่วง แต่เมื่อคลื่นทะเลมีความแรงเพิ่มขึ้น ตำแหน่งที่ส่องเล็งก็เคลื่อน ยกขึ้น-ลง เพราะว่าพื้นเรือเกิดการขยับตัว ซึ่งได้เกิดความทุลักทุเล อยู่มิใช่น้อย

และเมื่อนำข้อมูลสำรวจฯจากกล้องฯมาตรวจสอบ สอบเทียบต่างๆ ผลปรากฎว่า...'เละเทะ' ใช้ไม่ได้ มั่วไปหมด โดยเฉพาะค่าระดับ...อดคิดไม่ได้ว่า ฝรั่งพวกนั้น เขาทำได้ยังงัยนะ และพาลคิดนึกไปถึงเหตุการณ์ที่พม่าข้างต้น 'เมื่อกล้องฯถูกตั้งแบบเอียงๆ'...เริ่ม 'สับสน และสงสัย'

โทรไปถามอาจารย์ เพื่อขอคำชี้แนะ อาจารย์บอกว่า "กล้องฯไม่ได้ระดับมันจะไปทำงานได้ยังงัย ดูอย่างกล้องฯระดับสิ เห็นมั้ยต้องปรับลูกน้ำให้ได้ระดับก่อนส่อง ถ้าไม่ปรับนี่บรรลัยเลย มั่วไปหมด" ผู้เขียนเลยเล่าเรื่องฝรั่ง 2 คน ที่แหลมฉบังให้ฟัง อาจารย์แกเลยบอกว่า "เขาอาจจะแกล้งหลอกตาเราว่าเขาทำงานอยู่ มันทำงานไม่ได้หรอก ยังงัยก็ต้องรอให้ลมนิ่ง รอให้ลูกน้ำเข้าที่เข้าทางก่อน แล้วค่อยส่อง"....ผู้เขียนก็เลย เออออ ห่อหมกไปด้วย (อีกแล้ว)

ยังพีคได้อีก...
ประมาณ 2-3 เดือนให้หลัง ผู้เขียนได้เดินทางกลับไปทำงานที่ไซต์งานเดิม ในประเทศพม่า ในภารกิจสำรวจฯและติดตั้งแผ่น Control Target Sheet ให้กับทีม 3D Terrestrial Scanner (ในยุคสมัยนั้น ถือได้ว่าอุปกรณ์ 3D Terrestrial Scanner เป็น Rare Item ประเภทหนึ่ง ที่ไม่สามารถพบเห็นตัวเป็นๆ กันได้ง่ายๆ) ที่จะตามเข้ามาทำการสำรวจฯในสัปดาห์ถัดไป...และเมื่อถึงวันนัดหมาย ทีมสำรวจฯดังกล่าวฯ (ชาวฝรั่งเศษ) ได้มาพร้อมกับเครื่อง 3D สแกนเนอร์ ยี่ห้อ PHARO พอมาถึง กางขาตั้งสามขา (เล็กๆ เหมือนขากล้องถ่ายรูป) ติดตั้งกล้องฯสแกนฯแบบเอียงๆ 'อีกแล้ว' สักพักตัวกล้องฯมันก็หมุนติ้วๆไม่ถึงนาที ฝรั่งคนกล้องฯก็ยกทั้งขา ทั้งกล้องฯ ขยับตำแหน่งไปอีก 4-5 ม. ตั้งขาลงแบบลวกๆ 'เอียงๆอยู่อย่างนั้น' แล้วกล้องฯมันก็หมุนติ้วๆ แป๊ปเดียว ก็ย้ายตำแหน่งอีก และทำซ้ำในลักษณะเช่นนี้ จนทั่วพื้นที่สำรวจฯ เสร็จแล้วเก็บของ เดินจากไปแบบชิวๆ...โดยที่ผู้เขียนไม่มีโอกาสได้ซักถามซักคำ ได้แต่ยืน งง "อิหยังวะ?" อีกแล้วเหรอ เรื่องเก่าๆ เอียงๆ คล้ายๆกันนี้ กำลังตามมาหลอกหลอน...

งานสำรวจฯ 3D Terrestrial Mapping...แสงเทียนส่องทาง 'แสงแรก' 
>> ภายหลังจากกลับมายังบ้านเกิดเมืองนอน เมื่อมีโอกาสพบปะกับเหล่านักสำรวจฯผู้มีประสบการณ์สูงๆ ระดับอาวุโส  ซึ่งมีทั้งที่ทำงานอยู่ในบริษัทฯสำรวจขนาดใหญ่ ทั้งสายงานเขื่อน สายงานอุโมงค์ผันน้ำ ฯลฯ ผู้เขียนก็มักจะ 'เลียบๆเคียงๆ' ถามหาความเป็นไปได้ในวิธีการตั้งกล้องสำรวจฯ 'แบบเอียงๆ' แต่สามารถทำงานสำรวจฯได้อย่างปกติ ซึ่งท่านเหล่านั้นต่างให้คำตอบที่ตรงกันคือ "เป็นไปไม่ได้" มันผิดหลักการพื้นฐาน หรือให้ลองคิดง่ายๆก็ได้ว่า แล้วเขาจะติดตั้งตัวระดับลูกน้ำฟองกลม/ฟองยาว ที่ตัวกล้องฯมาเพื่ออะไร?? และบางท่าน (Survey Manager) บอกกับผู้เขียนว่า นายช่างฯที่เข้ามาทำงานสำรวจฯ ถ้าตั้งกล้องฯคร่อมหัวหมุดฯไม่เป็น ตั้งกล้องฯไม่ได้ระดับนี่ 'อย่าเสียเวลามาเขียนใบสมัครงาน'

ภาวะ 'อึมครึม' ยังคงดำเนินต่อไป...เรื่องราวของลุงฝรั่งที่พม่า คนฝรั่งเศษที่มาสแกน 3D และฝรั่งที่ท่าเรือแหลมฉบัง ยังคงตามมาหลอกหลอน...งานสำรวจฯสำคัญๆ ระดับนั้น เป็นไปไม่ได้ที่ฝรั่งพวกนั้น 'จะมาทำเล่นเป็นเด็กขายของ' 

ในระยะถัดมา ผู้เขียนได้มีโอกาสร่วมงานกับชาวออสเตเลียท่านหนึ่ง ที่เชี่ยวชาญการสำรวจฯด้วยอุปกรณ์ Mobile 3D Terrestrial Mapping ในยี่ห้อ GeoSLAM ในงานสำรวจฯตึกสูงแถวๆ ถ.สุขุมวิท...ชาวออสเตเลียท่านนี้ ได้ 'ชี้ทางสว่าง' ในประเด็นเรื่องการตั้งกล้องสแกนเนอร์ 'แบบเอียงๆ' ให้กับผู้เขียน โดยสรุปย่อๆดังนี้;
>> ในพื้นที่สำรวจฯหนึ่งๆ ที่ต้องการอ้างอิงระบบพิกัด และค่าระดับของโครงงานฯ ให้เข้ากับระบบอ้างอิงใดๆที่ต้องการนั้น ก่อนทำการสำรวจฯด้วยการสแกน จะต้องจัดให้มีการสำรวจฯและติดตั้งตัว Control Target ไม่ว่าจะเป็นประเภทแผ่นชีต, ทรงกลม, หรือทรงกรวย (ให้มีค่าพิกัด+ค่าระดับอ้างอิงในแนวระนาบ ประจำจุดตำแหน่งเหล่านี้ เอาไว้แล้ว) โดยสามารถนำกล้องฯ 3D สแกนเนอร์ มาตั้งสำรวจฯกวาดสแกนได้ โดยที่ "ไม่จำเป็น" ที่จะต้องปรับระดับน้ำเพื่อให้ตัวกล้องฯได้ระดับเสมอไป...กล้องฯที่ตั้งเอียงๆ ก็สามารทำงานได้ ตราบใดที่ตัวกล้องฯไม่เอียงจนล้ม ขณะที่ตัวเครื่องฯกำลังหมุนสแกน 
ภาพตัวอย่าง ตัว Control Target Sphere (ทรงกลม) และแบบแผ่น Sheet
Credited: www.researchgate.net
แต่ในกรณีที่พื้นที่สำรวจฯในโครงงานฯนั้น 'มีขนาดเล็ก' และไม่จำเป็นที่จะต้องทำการอ้างอิงระบบพิกัด+ระดับ ใดๆ (ไม่มีตัว Control Target) การตั้งกล้องฯเลเซอร์ 3D สแกนเนอร์ "มีความจำเป็น อย่างยิ่งยวด" ที่จะต้องปรับระดับลูกน้ำ เพื่อให้ตัวกล้องฯได้ระดับก่อนทำการสำรวจฯ ที่ตำแหน่งจุดตั้งกล้องฯ 'ตำแหน่งแรก' (Origin หรือตำแหน่งฐาน) ส่วนตำแหน่งๆจุดตั้งกล้องฯถัดๆไป จะทำการปรับระดับลูกน้ำให้ได้ระดับ หรือจะตั้งกล้องฯ 'แบบเอียงๆ' โดยไม่จำเป็นต้องปรับตั้งลูกน้ำให้ได้ระดับ ก็ได้เช่นกัน

ผู้เขียน: How is the non-levelled point cloud dataset become to the levelled plane data set? ...แล้วข้อมูลสำรวจฯที่มันถูกสำรวจฯแบบเอียงๆ เปลี่ยนมาเป็นข้อมูลที่อยู่ในแนวระดับ 'ระนาบ' ได้อย่างไร?

คำตอบที่ผู้เขียนได้รับ คือการใช้ 'ความสามารถ' ของตัวโปรแกรมประมวลผลข้อมูล Point cloud ซึ่งแบ่งออกได้เป็น 2 กรณีคือ

กรณีที่ 1: ในพื้นที่สำรวจฯ ที่ต้องการอ้างอิงระบบพิกัดและค่าระดับ ของโครงงานฯ โดยมีตัว Control Target ได้ถูกสำรวจฯ (ด้วยกล้องฯ Total Station) และติดตั้ง ไว้พร้อมสรรพแล้ว โดยข้อมูล Point cloud ที่ถูกสำรวจฯด้วยการตั้งกล้องฯสแกนแบบเอียงๆ ณ ตำแหน่งจุดตั้งกล้องฯใดๆ จะถูก 'Registration+Transformation' ด้วยข้อมูลค่าพิกัด และค่าระดับของแต่ละตำแหน่ง Control Target ซึ่งในขั้นตอนนี้ จะทำให้ข้อมูล Point cloud ที่แสดงในลักษณะเอียงๆ ถูกหมุนปรับทิศทางมาอยู่ในแนวทิศทางเดียวกันกับตัว Control Target Sheet ที่ได้ถูกสำรวจฯไว้แล้วก่อนหน้านี้ 

กรณีที่ 2: พื้นที่สำรวจฯ ที่ไม่ต้องการอ้างอิงระบบพิกัดและค่าระดับ ใดๆ ในกรณีนี้การตั้งกล้องฯสแกนเนอร์ ที่จุดตำแหน่งสถานีแรก "มีความจำเป็น อย่างยิ่งยวด" ที่จะต้องปรับระดับลูกน้ำ เพื่อให้ตัวกล้องฯได้ระดับก่อนที่จะเริ่มงานสำรวจฯ โดยผลสัมฤทธิ์ของวิธีการสำรวจประเภทนี้ อยู่ที่ความสามารถของตัวโปรแกรมประยุกต์ที่นำมาใช้ ที่เรียกว่า 'Cloud to Cloud' นั่นคือการยึดโยงกลุ่มก้อน Cloud ในแต่ละตำแหน่งตั้งกล้องฯเข้ากับตำแหน่งตั้งกล้องฯที่ 'ได้ระดับ' (นิยมใช้สถานีแรก เป็นสถานีฐาน) และใช้วิธีการ Cloud to Cloud รวมกลุ่มข้อมูลแบบต่อเนื่องกันไป
* ความคลาดเคลื่อนของวิธีการสำรวจฯแบบ Cloud to Cloud อยู่ที่ระดับ 1-3 มม.
** สามารถนำวิธีการสำรวจฯดังกล่าว ไปประยุกต์ร่วมกับการใช้ตัว Control Target (เฉพาะตำแหน่งสถานีแรก) และพื้นที่สำรวจฯมีขนาดเล็ก ส่วนกรณีที่พื้นที่สำรวจฯมีขนาดใหญ่ การใช้ตัว Control Target เพื่อเป็นตำแหน่งควบคุมทางราบ-ทางดิ่งนั้น ยังเป็นสิ่งจำเป็น

ตัวอย่างงานสำรวจฯ Pit ด้วยกล้องฯ 3D สแกนเนอร์ 
ทั้งเอียง ทั้งกลับหัว กลับหาง...No สน No แคร์ ต่อการได้ระดับของตัวเครื่องมือฯ
Credited: frank collazo

ตัวอย่างงานสำรวจฯ ด้วย (กล้องฯ) 3D GeoSLAM Mobile Scanner
เดินสำรวจสแกนพื้นที่ อย่างชิวๆ...'สายเอียง' แล้วงัย ใครแคร์?
Credited: Landmark
>> จากวิธีการสำรวจฯ ด้วยกล้องฯ 3D สแกนเนอร์ข้างต้น ได้ชี้ให้เห็นว่า การตั้งกล้องฯแบบ 'เอียงๆ' นั้นสามารถทำงานได้ปกติ โดยใช้วิธีการ 'แปลง' (Transformation) ข้อมูลการสำรวจฯแบบเอียงๆ ให้กลับมาอยู่ในแนวระดับได้ ตามตัวอย่างทั้ง 2 กรณีข้างต้น โดยอาศัยความสามารถของตัวโปรแกรมประยุกต์ (ที่ใช้ร่วมกับกล้องฯ 3D สแกนเนอร์) และเมื่อนำกระบวนการสำรวจฯดังกล่าวไปเปรียบเทียบ กับเหตุการณ์ที่ผู้เขียนได้ประสบกับตัวเอง ในอดีต;

1. ลุงฝรั่งตั้งกล้องฯ Total Station แบบเอียงๆ ส่องสำรวจฯงาน Control Survey (งานสำรวจฯที่พม่า)
2. ฝรั่ง 2 คน ส่องกล้องฯ Total Station ทำงานบนเรือ Barge ที่มีการขยับ สั่นไหว
3. ชาวฝรั่งเศษ ตั้งกล้องฯ 3D สแกนเนอร์ แบบเอียงๆ และทำการสแกนพื้นที่ ที่มีแผ่น Control Target Sheet

เหตุการณ์ลำดับที่ 3 นั้น สามารถถูกอธิบายวิธีการสำรวจฯตามตัวอย่างในกรณีที่ 1 นั่นคือการใช้แผ่น Control Target Sheet ที่ถูกผู้เขียนทำการสำรวจฯด้วยกล้องฯ Total Station จัดเตรียมไว้ก่อนแล้ว เพื่อใช้เป็นระบบอ้างอิงทางพิกัด และทางระดับ และใช้โปรแกรมประยุกต์ทำการประมวลผลให้เสร็จสรรพ (แบบอัติโนมัติ) ได้ข้อมูลสำรวจฯกลับมาอยู่ในระบบแนวระนาบ ตามปกติ
Credited: https://prs.igp.ethz.ch

Continue >>

Saturday, 8 May 2021

ระบบ Tilt Compensation ในกล้อง Total Station Ep.1 (การทดสอบ 'ย่านการชดเชย')


>> ขออนุญาติ ยกเอาประเด็นคำถามจากท่านผู้อ่าน ที่ถามเข้ามาว่า "ระบบชดเชยการเอียงแกนกล้อง ช่วงการทำงานไม่น้อยกว่า +- 2' และ +-0.5' อันไหนดีกว่ากัน" จากบทความ >> 'เว็บบอร์ด' Land Surveyor & Mapper ขึ้นมาเขียนเป็นบทความ วิสาสะ เล่าสู่กันฟัง และต้องขออนุญาติออกตัวว่า ผู้เขียนมิได้เป็นผู้เชี่ยวชาญทางด้านตัว Hardware ที่เกี่ยวข้องกับระบบ Level ของตัวกล้องฯในแบบเจาะลึกทางทฤษฎีแต่อย่างใด ฉะนั้นผู้เขียน จึงขออนุญาติเขียนอธิบายจากประสบการณ์ส่วนตัว+เคยทำการทดสอบ ในฐานะผู้ใช้งานทั่วไป
* ผู้เขียน ไม่แน่ใจว่าท่านผู้อ่านท่านนี้ ได้หมายความถึงเรื่องย่านการชดเชย (Compensation Range) หรือตัวสเป็คฯความละเอียดของค่ามุม (Angle Accuracy) ที่กล้องฯสามารถอ่านได้ เพราะว่าผู้เขียนไม่เคยได้ยินว่ามีย่านการชดเชย ช่วงสั้นๆ อาทิ 0.5'?

ประเด็นคำถามข้างต้น จากท่านผู้อ่านนั้น ตัวผู้เขียนเองในอดีตก็ได้เคยตั้งคำถามในลักษณะนี้ แบบลงลึกต่อท่านผู้มีประสบการณ์ทั้งชาวเรา และชาวเขาในหลายวาระ ซึ่งคำตอบที่ได้นั้น "ไปกันคนละทิศ คนละทาง" (ออกแนวมากหมอ ก็มากความ 'อีกแล้ว') บางท่านได้บอกว่า ระยะการชดเชยปรับแก้ช่วงสั้นๆ เช่น +/-3' จะมีความไวในการตรวจจับการเคลื่อนตัวของระดับน้ำฟองยาว โดยมีการตรวจจับที่มีความรวดเร็ว มากกว่าตัวกล้องฯที่มีระยะการชดเชยปรับแก้ช่วงยาวๆ เช่น +/-6' หรือบางท่านก็บอกว่ากล้องฯที่มีระยะการชดเชยปรับแก้ช่วงยาวๆ เช่น +/-6' นั้นดีกว่า เพราะว่ามีย่านการชดเชยปรับแก้กว้างกว่า และไม่ต้องเสียเวลาที่จะต้องมาปรับระดับน้ำกันใหม่ ในกรณีที่ 'ระดับน้ำ Over' หรือหลุดออกจากระยะการชดเชยปรับแก้ และมีบางท่านได้บอกกับผู้เขียนว่า ระบบชดเชยฯดังกล่าว ไม่ค่อยมีประโยชน์เท่าใดนัก แนะนำให้ปิดระบบ (OFF) ไว้จะดีกว่า

'ว่าด้วยเรื่องทางทฤษฎี กันสักนิด'
> > เมื่อทำการปรับระดับลูกน้ำฟองกลม/ตาไก่ และระดับน้ำฟองยาว (ถ้ามี) โดยพิจารณาที่ค่า Tilt XY:ON (ในกรณีที่ตัวกล้องฯมีระบบ Dual) ให้มีค่า error ต่ำที่สุด...และภายหลังการกำหนดค่าต่างๆให้กับตัวกล้องฯเป็นที่เรียบร้อยแล้ว ระบบชดเชยการเอียงของตัวกล้องฯ (Tilt Compensation) จะถูกกำหนด/จดจำ "สถานะ" ดังกล่าวเอาไว้ (ฐานข้อมูลเดิม)
* ถ้าไม่มีความคลาดเคลื่อนใดๆเกิดขึ้น (ในอุดมคติ) แกนของตัวกล้องฯในแนวดิ่งต้องตั้งฉากกับพื้นผิวระนาบ และแกนของตัวกล้องฯในแนวราบต้องขนานกับพื้นผิวในแนวระนาบ
* ระบบการชดเชยปรับแก้ แบบ Single Axis (แกนเดียวนั้น) จะเป็นการชดเชยเฉพาะ 'ค่าในแกนดิ่ง'
ในการทำการรังวัดที่ใช้เวลานาน มีการเปลี่ยนแปลงของอุณหภูมิขึ้น-ลง ค่อนข้างต่างกัน หรือสภาพพื้นผิวที่ตำแหน่งจุดตั้งกล้องฯมีความอ่อนตัว การเดินวนรอบๆตัวกล้องฯเป็นเวลานาน สามารถทำให้เกิดการยุบตัวบริเวณขากล้องฯขนาดหนึ่งๆ หรือแม้แต่ในสภาวะการณ์ที่มีลมพัดแรงขณะทำการรังวัด ปัจจัยเหล่านี้ล้วนก่อให้เกิดสภาวะที่ตัวกล้องฯเกิดความ "ไม่ได้ระดับ" หรือเกิดความเอียง (Tilt) ซึ่งสามารถสังเกตุได้จาก ค่า Tilt XY ที่มีการเปลี่ยนค่าไปจากเดิม หรือระดับน้ำฟองกลม/ฟองยาว มีการขยับตำแหน่งไปจากเดิม

"การขยับ" ของระดับน้ำไปในทิศทางใด ทิศทางหนึ่ง (สภาวะตัวกล้องฯเกิดความเอียง) ในความคลาดเคลื่อน +/- ขนาดหนึ่งๆ โดยที่กล้องฯ 'ยังสามารถ' ทำการรังวัดได้นั้น แสดงว่าตัวกล้องฯนั้น (Tilt XY:ON) ได้ทำการชดเชยปรับแก้ (Compensating Correction) ข้อมูลการรังวัด ให้กลับมาอยู่ในตำแหน่ง 'เสมือน' ว่าตัวกล้องฯยังอยู่ใน "สถานะเดิม" ข้างต้น

'ย่านการชดเชย' (Compensation Range) ของตัวกล้องฯ (ที่ยอมให้ได้) คือ ค่าความคลาดเคลื่อนในหน่วยลิปดา Arc-Minute ที่ระดับน้ำ (ของเหลว) มีการเคลื่อนตัว/ขยับ ไปจากสถานะ ตำแหน่งเดิม โดยตัวกล้องฯใดๆ ที่มีค่าย่านการชดเชยคงที่ค่าใดค่าหนึ่ง ตัวกล้องฯนั้นจะยังสามารถทำการรังวัดต่อเนื่อง (ยังไม่มีคำเตือน มาจากตัวกล้องฯ หรือให้ยุติการรังวัด) ในสภาวะที่แกนกล้องฯเกิดความเอียง ต่อไปได้...แต่เมื่อความเอียงของแกนกล้องฯมีค่าเพิ่มขึ้นไปถึงค่าๆหนึ่ง ที่ระบบของตัวกล้องฯได้จำกัดคงที่เอาไว้ (สเป็คกล้องฯ) การรังวัดนั้น จะถูกตัวยกเลิก หรือไม่ยอมให้ทำการรังวัดต่อไปได้ (OVER) จนกว่าจะทำการ 'ปรับตั้งตัวกล้องฯให้อยู่ในแนวระดับ' และกำหนดค่าต่างๆของตัวกล้องฯขึ้นใหม่
>> การสอบถามผู้รู้ แต่ยังไม่ได้รับคำตอบที่น่าพอใจ ฉะนั้นวิถีแห่ง 'ตนเป็นที่พึ่งแห่งตน' จึงเป็นทางเลือกเดียวที่มีอยู่ นั่นคือ 'การทำการทดสอบ-ทดลองด้วยตนเอง' ซึ่งผู้เขียนจำได้ว่า ได้เคยทำการทดลองในประเด็นดังกล่าว เมื่อราวๆปี พ.ศ. 2548 โดยใช้กล้องฯ Topcon ซีรี่ GTS-220 (ยุคทอง ของกล้องฯในซีรี่นี้) ในการทำการทดสอบระบบ Compensating
* Topcon ซีรี่ GTS-100, 210, 220, 230, 240, 250 และ 300 หรือมีจำนวนรุ่นย่อยมากกว่า 20+ รุ่น ล้วนต่างมีรูปร่างหน้าตา+ตัวถัง และมีระบบการใช้งานเมนูคำสั่งหลักที่ 'เหมือนหรือคล้ายคลึงกัน' แทบทั้งตระกูล อีกทั้งในทุกๆรุ่น ยังมีช่วงระยะการชดเชยปรับแก้ ในกรณีที่ตัวกล้องฯเกิดความเอียง เหมือนกันทุกรุ่น นั่นคือ +/-3' (30"/2mm สำหรับลูกน้ำฟองยาว และ 8'/2mm สำหรับลูกน้ำฟองกลม/ตาไก่) และบางรุ่นมีระบบการชดเชย เพียงแกนเดียว (Single Axis Compensator)
วิธีการตรวจสอบ 'ย่านการชดเชย' ด้วยกล้องฯยี่ห้อ Topcon รุ่น GTS-223:
1. ตั้งกล้องฯให้ได้ระดับ (Tilt Error น้อยที่สุด) ตั้งค่ากล้องฯ/แบ๊คไซด์ ให้เรียบร้อย (ตั้งค่า Tilt Sensor XY:ON)
2. ปรับแกนกล้องฯให้ได้ 90° 00' 0" (0° จากมุม Zenith) และทำการหมุน "ล๊อคแกนดิ่ง"
3. เล็งไปยังฝาผนังเรียบ ที่มีระยะห่างประมาณ 20 ม. ทำการมาร์คตำแหน่ง (ด้วยปลายปากกา) ให้ตรงกันกับเส้นตัดแกนสายใยกล้องฯ และนำแผ่น Target Sheet มาติดโดยให้ตำแหน่งมาร์ค และศูนย์กลางของแผ่น Target Sheet 'ตรงกันพอดี' และทำการส่องเล็งตรวจสอบอีกครั้ง (แกนตัดเส้นใย ต้องตรงกันพอดีกับจุดศูนย์กลางของแผ่น Target Sheet)
4. ทำการอ่านค่าพิกัด+ระดับ ของแผ่น Target Sheet จากข้อ 3. และทำการจดบันทึก (ค่าพิกัด และค่าระดับ เมื่อตัวกล้องฯได้ระดับทั้ง 2 แกน)
5. ทำการหมุน 'ปลดล๊อคแกนดิ่ง'
6. หมุนลูกบิดสกรู (ฐานกล้องฯ) ขาใดขาหนึ่ง "ขึ้น" 1 ลิปดา โดยที่หน้าจอแสดงผล จะอ่านค่า Tilt แกนดิ่งได้ 89° 59' 0" 
7. ทำการอ่านค่าพิกัด+ระดับ ของแผ่น Target Sheet จากข้อ 3. และทำการจดบันทึก
8. หมุนลูกบิดสกรู (ฐานกล้องฯ) ที่ขาเดิม (ข้อ 6) "ขึ้นอีก" 1 ลิปดา โดยที่หน้าจอแสดงผล จะอ่านค่า Tilt แกนดิ่งได้ 89° 58' 0"
9. ทำการอ่านค่าพิกัด+ระดับ ของแผ่น Target Sheet จากข้อ 3. และทำการจดบันทึก
10. หมุนลูกบิดสกรู (ฐานกล้องฯ) ที่ขาเดิม (ข้อ 6) "ขึ้นอีก" 1 ลิปดา โดยที่หน้าจอแสดงผล จะอ่านค่า Tilt แกนดิ่งได้ 89° 57' 0"
11. ทำการอ่านค่าพิกัด+ระดับ ของแผ่น Target Sheet จากข้อ 3. และทำการจดบันทึก
* จะสังเกตพบว่าที่หน้าจอแสดงผลจะแสดงค่า Tilt ของแกนกล้องฯ ที่ถูกปรับให้ขาใดขาหนึ่งยกตัวสูงขึ้น ทั้ง 3 ครั้ง มีขนาด 3 ลิปดา
* เมื่อทำการหมุนลูกบิดสกรู (ฐานกล้องฯ) ที่ขาเดิม (ข้อ 6) "ขึ้นอีกเพียงเล็กน้อย" ที่หน้าจอแสดงผล จะปรากฎคำว่า 'OVER' และไม่สามารถทำการรังวัด ต่อไปได้ จนกว่าจะทำการปรับระดับลูกน้ำ และกำหนดค่าต่างๆของกล้องฯขึ้นมาใหม่
ผลการทดสอบ:
1. ค่าพิกัดและค่าระดับ ที่อ่านได้ (ตำแหน่ง Target Sheet เดียวกัน) จากการปรับหมุนลูกบิดสกรู ที่ฐานกล้องฯขึ้น ทั้ง 3 ค่า "มีค่าเท่ากัน" (หรือต่างกันเพียง 1 มม. อย่างไม่มีนัยยะ) เมื่อเปรียบเทียบกับค่าพิกัด และค่าระดับที่อ่านได้เมื่อกล้องฯอยู่ในสถานะ "ได้ระดับ" หรือสถานะเดิม ในตอนต้นของการทดสอบ...ซึ่งสามารถอนุมานได้ว่า เมื่อตัวกล้องฯเกิดสภาวะการ 'เอียง' จากปัจจัยต่างๆ ในขณะที่ทำการสำรวจรังวัด โดยมีขนาดความเอียงไม่เกิน +/-3' ลิปดานั้น ตัวกล้องฯคงยังสามารถทำการรังวัดต่อไปได้ และได้ข้อมูลสำรวจฯ ที่ยังอยู่ในเกณฑ์ที่ยอมรับได้
2. ย่านการชดเชยสูงสุด (ก่อนที่จะ OVER) ในการทดลองครั้งนี้ เท่ากับ +/-3' ลิปดา สอดคล้อง ตรงกันกับสเป็คของตัวกล้องฯ ในรุ่นดังกล่าว
3. ณ ตำแหน่งที่แกนกล้องฯอยู่ในสภาวะการไม่ได้ระดับสูงสุด (เอียง) เท่ากับ +/-3' ลิปดา พบว่าตำแหน่งศูนย์กล้องฯ (หัวหมุดฯ) ได้เปลี่ยนไปจากตำแหน่งเดิมประมาณ 1 มม.
>> ในยุคสมัยต่อมา ราวๆปี พ.ศ. 2559 ได้มีผู้นำกล้องฯ ยี่ห้อ South รุ่น NTS-342R6A (หรือรุ่น N4) หรือในยี่ห้อ (ทำเอาชาวบ้าน 'สับสน' จะเยอะไปหนายย) Ruide รุ่น NTS-862A, ยี่ห้อ Geo-allen รุ่น GTS-342. Kolida รุ่น CTS-662 และ Horizon รุ่น H9A ซึ่งเป็นกล้องฯ 'สายหยวน' ที่ผู้เขียนจัดให้อยู่ใน Class กล้องฯ 'ชั้นดี' ราคาไม่แพง มีผู้ใช้งานจำนวนมาก (โดยเฉพาะนักสำรวจฯกรมที่ดิน) นำมาให้ผู้เขียนทำการทดสอบ โดยหนึ่งในการทดสอบนั้นคือ 'การทดสอบย่านการชดเชย' ว่าเป็นไปตามสเป็คฯของตัวกล้องฯ ที่จัดมาเต็มถึง +/-6' หรือไม่? หรือเป็นเพียงแค่คำกล่าวอ้าง คำล่ำลือของชาวหยวน?
South NTS-342R6A และ Ruide NTS-862A, 

Geo-allen GTS-342 และ Kolida CTS-662

Horizon H9A (สีเดียวกันก็มา)

>> โดยวิธีการทดสอบนั้น ได้ใช้วิธีการเดียวกันกับการทดสอบย่านการชดเชย ของกล้องฯ ยี่ห้อ Topcon รุ่น GTS-223 ข้างต้นทุกประการ แต่ได้เพิ่มขนาดการปรับยกขาสกรูของฐานกล้องฯให้เพิ่มขึ้นไปถึง 6 ลิปดา
ภาพแสดง สถานะแกนกล้องฯได้ระดับ อยู่ในสถานะ 'เดิม'

ภาพแสดง สถานะแกนกล้องฯ "ไม่ได้ระดับ" ที่ขนาดความเอียง 4 ลิปดา
(กล้องฯยังสามารถ ทำการรังวัดต่อไปได้ ตามปกติ)

ภาพแสดง สถานะแกนกล้องฯ "ไม่ได้ระดับ" ที่ขนาดความเอียง 5 ลิปดา
(กล้องฯยังสามารถ ทำการรังวัดต่อไปได้ ตามปกติ)

ภาพแสดง สถานะแกนกล้องฯ "ไม่ได้ระดับ" ที่ขนาดความเอียงเกือบๆ 6 ลิปดา
(กล้องฯยังสามารถ ทำการรังวัดต่อไปได้ ตามปกติ)

ภาพแสดง สถานะแกนกล้องฯ "ไม่ได้ระดับ" ที่ขนาดความเอียงเกิน 6 ลิปดา
(กล้องฯ ไม่สามารถ ทำการรังวัดต่อไปได้/OVER)

ตารางแสดงข้อมูล ผลการทดสอบย่านการชดเชย ที่ระดับความเอียง ค่าต่างๆ
>> จากผลการทดสอบข้างต้น แสดงให้เห็นว่า;
1. ค่าพิกัดและค่าระดับที่ตัวกล้องฯอ่านได้นั้น 'ไม่มีการเปลี่ยนแปลงอย่างมีนัยสำคัญ' ในสภาวะที่ตัวกล้องฯเกิดความเอียง ในขนาดต่างๆ (เมื่อตัวกล้องฯถูกตั้งค่า Tilt Sensor XY:ON)
2. ย่านการชดเชยสูงสุด (ก่อนที่ตัวกล้องฯจะ OVER) ในการทดลองครั้งนี้ เท่ากับ +/-6' ลิปดา สอดคล้อง ตรงกันกับสเป็คของตัวกล้องฯ ในรุ่นดังกล่าว (ผ่านการทดสอบ)
3. ณ ตำแหน่งที่แกนกล้องฯอยู่ในสภาวะการไม่ได้ระดับสูงสุด (เอียง) เท่ากับ +/-6' ลิปดา พบว่าตำแหน่งศูนย์กล้องฯ (หัวหมุดฯ) ได้เปลี่ยนไปจากตำแหน่งเดิมประมาณ 2.5 มม.
>> ย้อนกลับมาที่คำถามจากท่านผู้อ่าน ที่ว่า "ระบบชดเชยการเอียงแกนกล้อง ช่วงการทำงานไม่น้อยกว่า +- 2' และ +-0.5' อันไหนดีกว่ากัน" ผู้เขียนขออนุญาติตอบว่า ย่านการชดเชย 'ยิ่งมีค่ามาก ยิ่งดี' 
* ขนาดของย่านการชดเชย (Compensation Range) ในตัวกล้องฯ Total Station นั้น มักจะแปรผันตรงไปตามราคาค่าตัว อาทิ กล้องฯ Trimble รุ่น S5 ซึ่งมีย่านการชดเชยสูงถึง +/-8' ลิปดา ส่วนราคา...ไม่ต้องถามกันให้เมื่อยตุ้ม (แพงจัด ปลัดบอก)